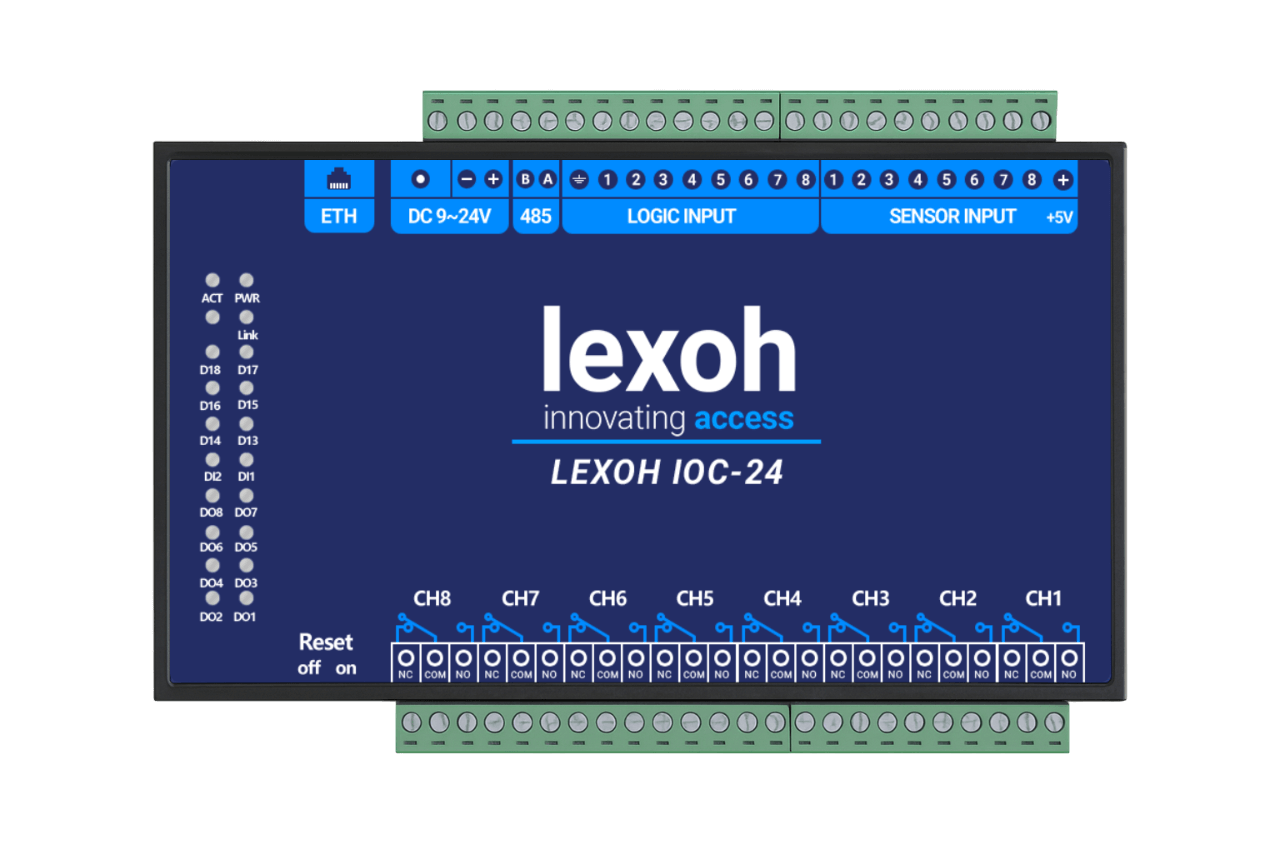
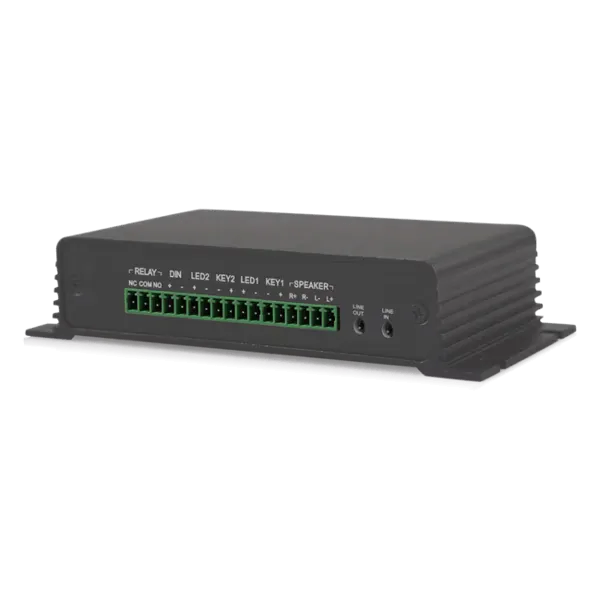
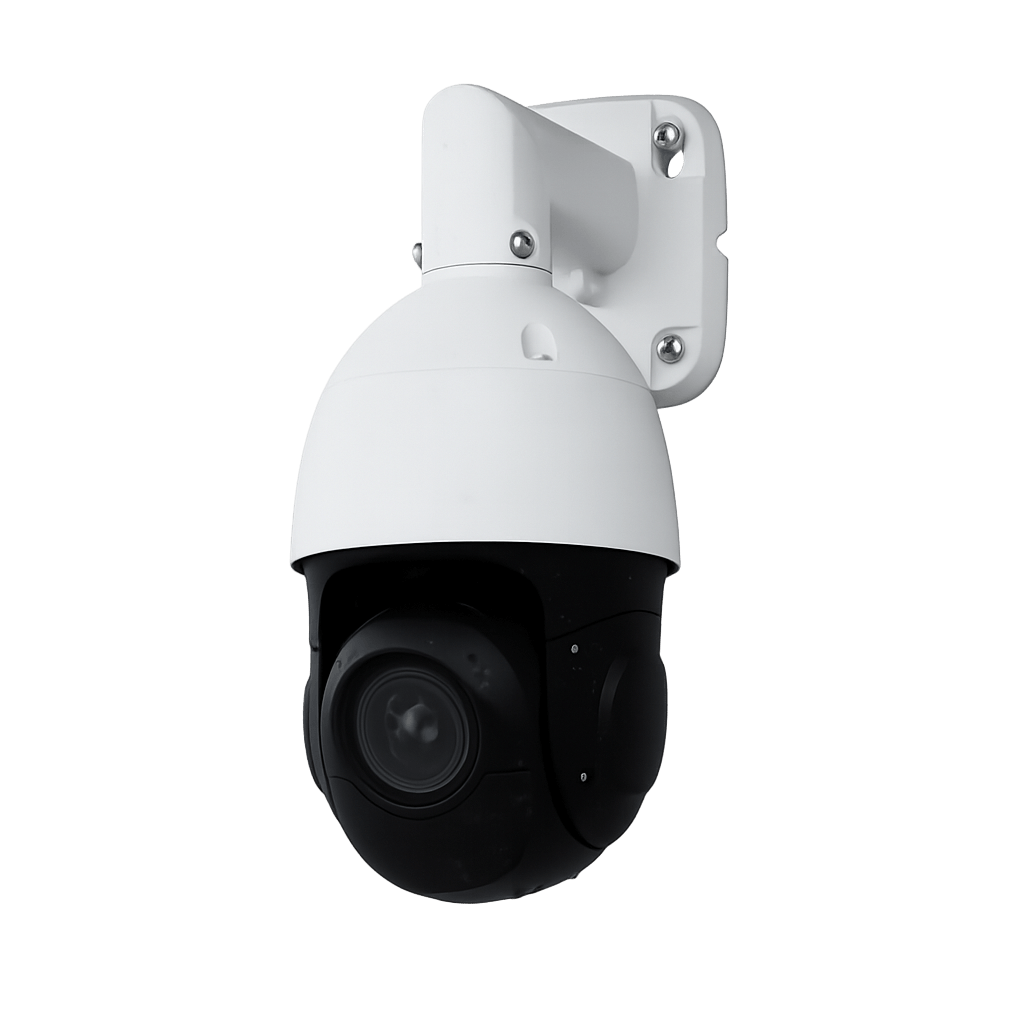
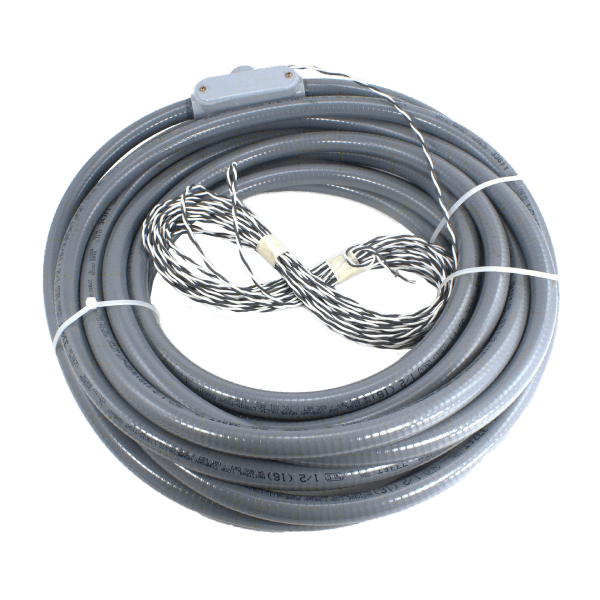
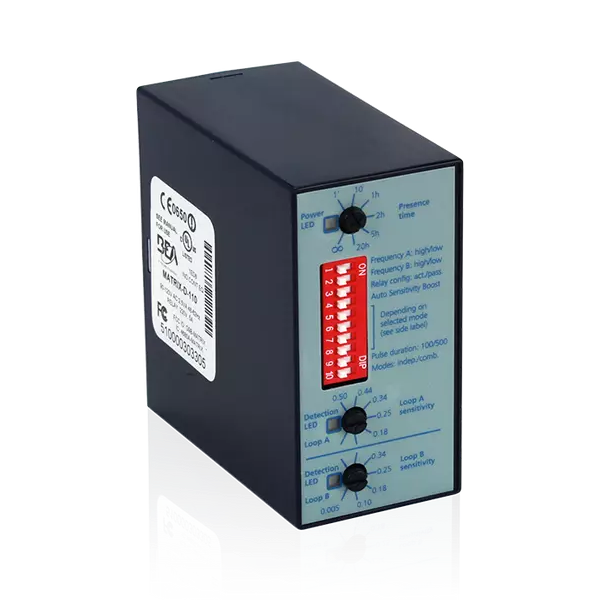
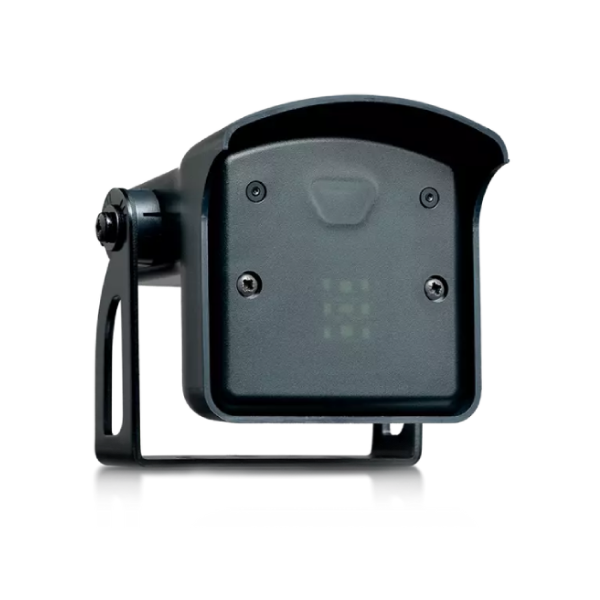
Relevez l’étiquette, des photos du montage, la configuration disponible et les connexions au contrôleur. Identifiez l’événement utilisé par l’entrée et les limites connues. Le nom boucle virtuelle ne précise pas la technologie de détection ni l’interface électrique; établissez la référence installée avant de choisir un remplacement ou de reprendre les réglages.
Détection de véhicules
Détection de véhicules par boucle virtuelle
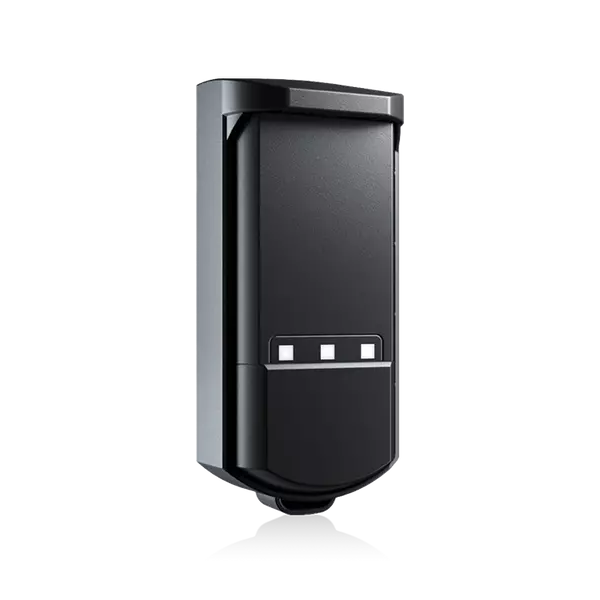
Une boucle virtuelle utilise un détecteur hors chaussée pour définir une zone de détection de véhicules et transmettre son état aux commandes de voie. Son installation offre une alternative à la boucle enfouie; le choix dépend toujours de l’événement à détecter et de l’interface du contrôleur. Lexoh vous aide à évaluer le point de montage et les besoins de détection avant de choisir l’équipement.
- Rôle
- Zone de détection hors chaussée
- Séquence
- Propre à la voie
- Performance
- Caractéristiques propres au modèle
Choisir la détection de véhicules
Boucle virtuelle ou boucle d’induction enfouie?
Partez de ce que l’entrée doit détecter, puis comparez le point de montage disponible aux travaux de chaussée nécessaires pour une boucle d’induction.
Quelle différence à l’installation?
Le détecteur de boucle virtuelle se monte hors chaussée, près de la zone surveillée. La boucle d’induction est intégrée à la chaussée et reliée à un module détecteur distinct. Comparez le montage, les câbles et l’accès à la chaussée avant de choisir.
Détecte-t-elle un véhicule à l’arrêt?
Confirmez la détection de présence à l’arrêt pour le détecteur et la configuration retenus. L’approche ou le passage ne correspond pas au maintien d’un véhicule dans la zone; testez les états requis dans la voie réelle.
Comment fonctionne-t-elle avec une barrière?
Le détecteur transmet un état à un contrôleur compatible, qui l’utilise dans la séquence de voie configurée. Vérifiez cette séquence et les exigences de sécurité propres à la barrière avant la mise en service.
Détection hors chaussée
Délimitez la zone occupée par le véhicule.
La position et les réglages du détecteur établissent une zone de détection près de la voie.
-
Approche
Vérifiez où le véhicule entre dans la zone de détection visée.
-
Point d’arrêt
Réglez la zone autour de la position requise en tenant compte des voies et des objets voisins.
-
Départ
Vérifiez que l’état transmis suit le véhicule lorsqu’il quitte la zone.
Critères de choix d’une boucle virtuelle
| Point de sélection | Éléments à confirmer |
|---|---|
| Technologie de détection | Identifiez le détecteur exact et sa méthode de détection. Boucle virtuelle décrit une application, sans définir une fiche commune à tous les appareils. |
| Événement véhicule requis | Précisez séparément les besoins d’approche, de passage et de présence à l’arrêt. Confirmez les états pris en charge par l’équipement proposé. |
| Zone de détection | Vérifiez la zone utile depuis le montage prévu, avec les voies voisines, les files et les objets fixes. Validez-la avec des véhicules représentatifs. |
| Montage et exposition | Confirmez le support, l’orientation, les indices environnementaux et l’accès d’entretien du détecteur. Tenez compte des changements autour de la voie. |
| Interface du contrôleur | Vérifiez l’alimentation, le câblage et les sorties avec le contrôleur raccordé. Documentez le rôle du signal dans la séquence d’entrée. |
| Limites d’exploitation | Documentez les conditions acceptées, la réponse aux défauts et les contrôles périodiques. L’installation doit respecter les exigences de sécurité distinctes du système de barrière complet. |
Demandez la fiche courante et les instructions d’installation des équipements proposés dans votre soumission.
Préparer la zone de détection
Planifiez la détection selon le parcours des véhicules
Transmettez le plan de voie à Lexoh pour évaluer un détecteur hors chaussée avec les équipements d’entrée et la séquence d’exploitation.
| Point à planifier | Information à transmettre |
|---|---|
| Motif du changement | Décrivez les contraintes de chaussée, le problème d’une boucle existante ou le nouveau tracé. Identifiez la fonction que le système proposé doit assurer. |
| Photos du montage | Montrez les supports possibles, l’approche complète, les files et les voies voisines. Incluez le point d’arrêt prévu et le passage des câbles. |
| Scénarios de véhicules | Listez les types de véhicules et leurs mouvements. Incluez la présence à l’arrêt seulement si cette fonction est requise et documentée pour l’équipement. |
| Validation de la zone | Consignez la zone acceptée, les réglages et les essais. Prévoyez une révision après un changement de marquage, de support, d’équipement voisin ou de parcours. |
Configuration : Conservez ensemble les références, les plans et les résultats d’essais acceptés pour l’entretien futur.
Questions sur cet équipement
Des précisions pour planifier, exploiter et entretenir cet équipement.
Oui. Comparez le nouveau parcours et le point d’arrêt à la zone configurée et au montage du détecteur. Reprenez les essais pertinents d’approche, d’arrêt et de départ, avec la circulation voisine si nécessaire. Consignez les réglages et le comportement accepté : un détecteur inchangé peut exiger une réévaluation lorsque l’usage de l’espace change.
Analyse du projet
Évaluez la détection hors chaussée pour votre voie.
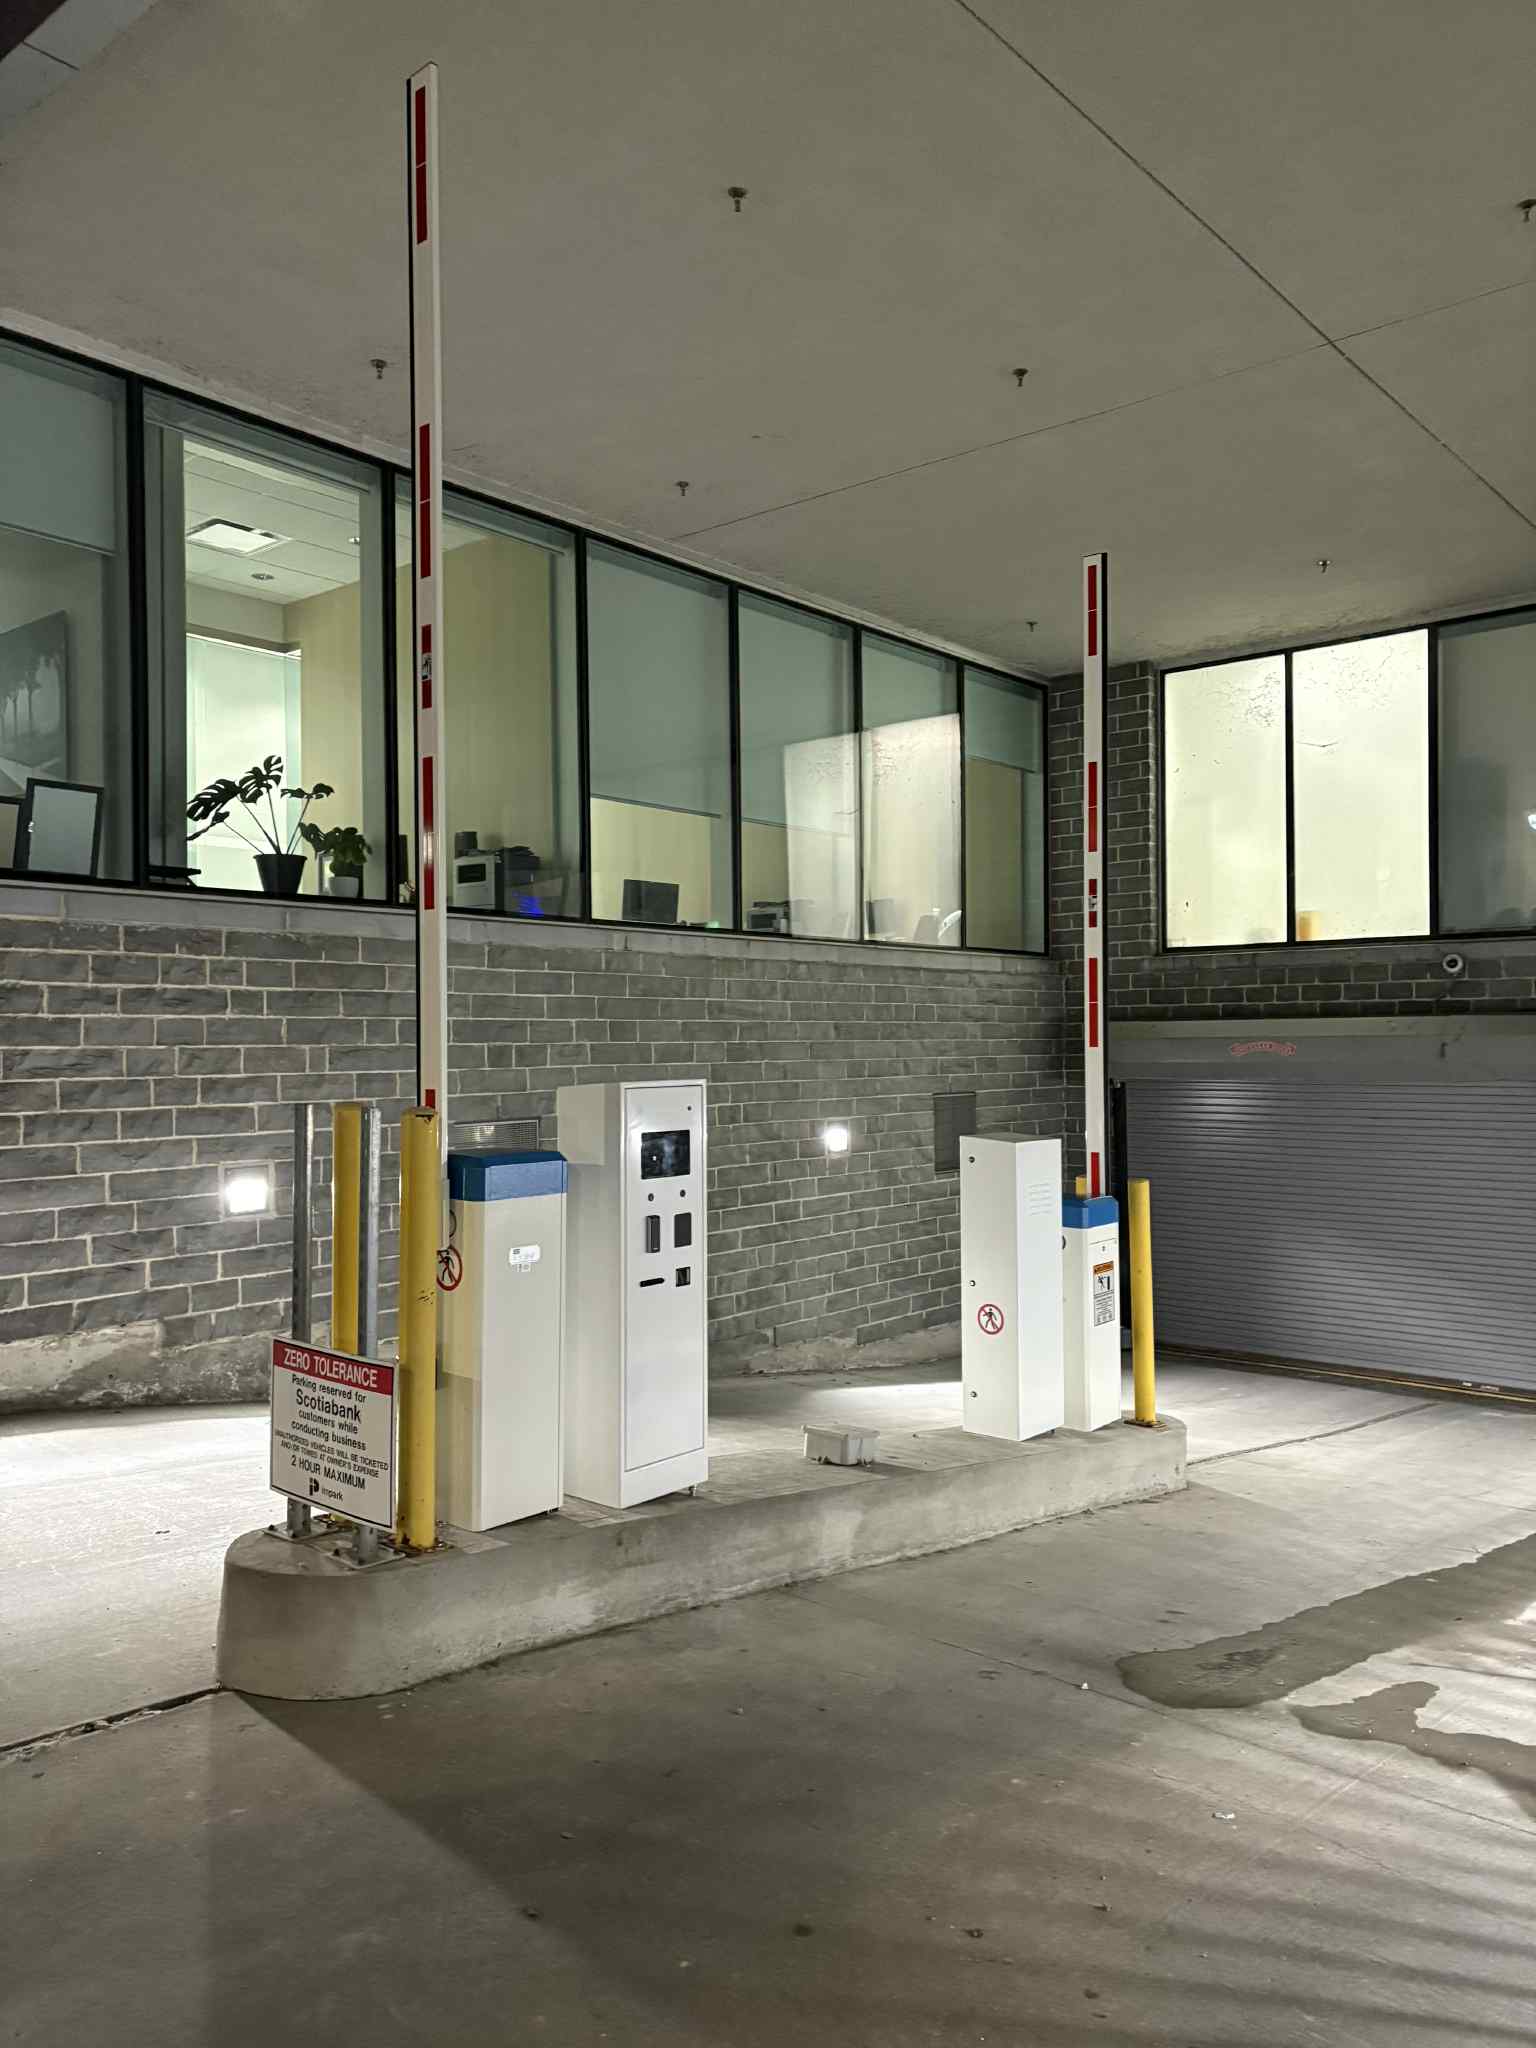
Présentez à Lexoh les points de montage, les parcours des véhicules et les contraintes de travaux dans la chaussée. Précisez le besoin d’approche, de passage ou de présence à l’arrêt pour évaluer l’équipement proposé.